
Mars Explorer, Sol 1 : concevoir un rover avant de le construire
Sur Mars, les jours s’appellent des sols. J’ai repris l’idée pour ce journal de bord : chaque article marque une étape de la construction de Mars Explorer, un mini-rover d’exploration que je…
Sur Mars, les jours s’appellent des sols. J’ai repris l’idée pour ce journal de bord : chaque article marque une étape de la construction de Mars Explorer, un mini-rover d’exploration que je conçois et fabrique moi-même. Voici le premier.
Pourquoi un rover ?
Ce projet me permet de réunir mes deux passions : le code et la 3D. Un rover oblige à tout traiter à la fois. Il faut modéliser des pièces qui s’emboîtent vraiment, dimensionner des moteurs, câbler une électronique sûre et écrire le logiciel qui fait rouler l’ensemble. On ne peut tricher sur aucun de ces terrains.
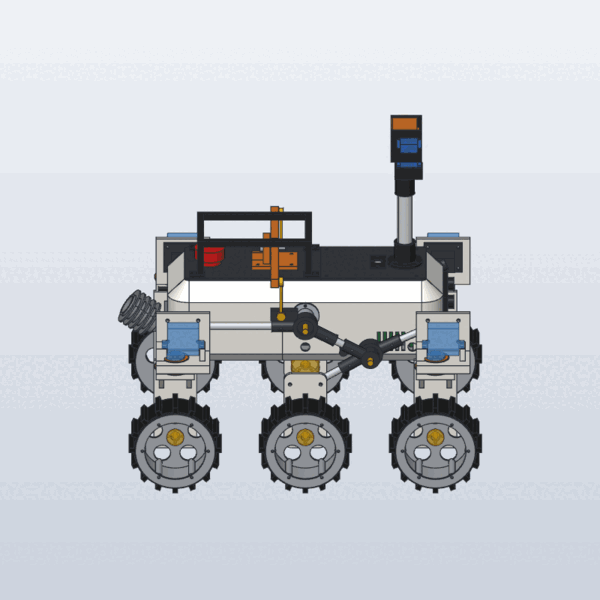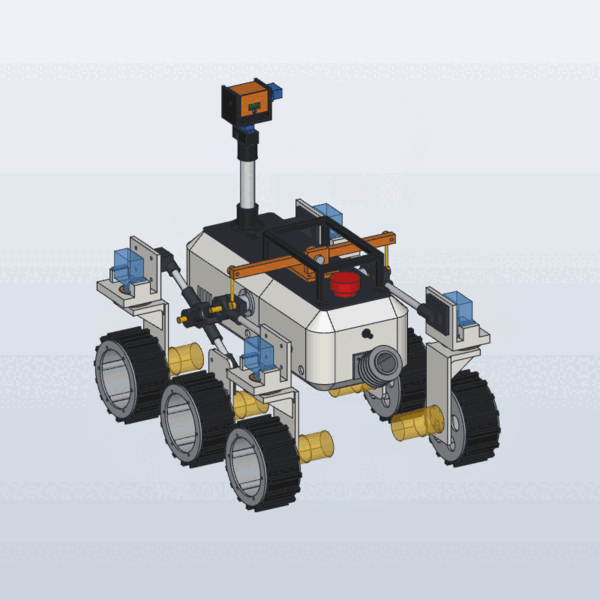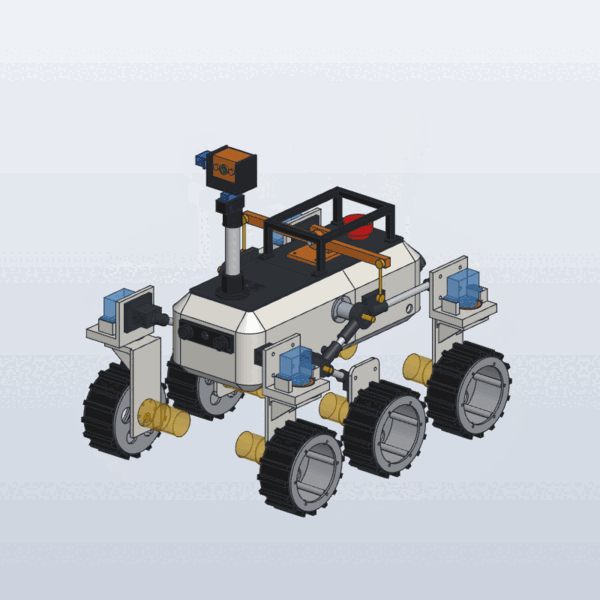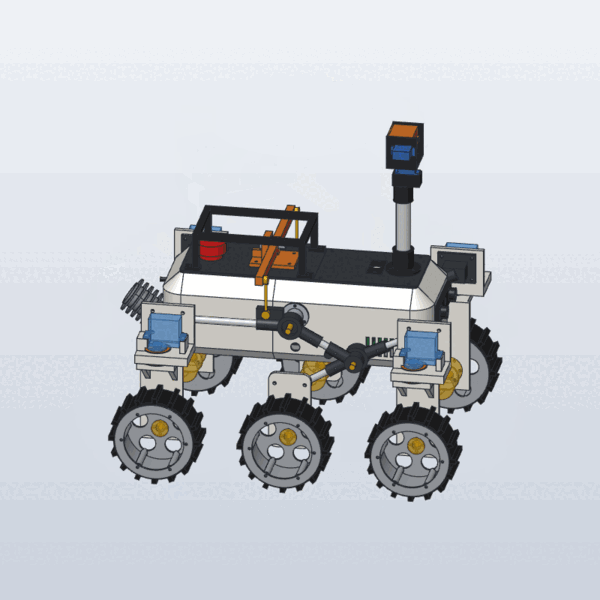
Le rover n’existe pas encore physiquement. Je n’ai donc rien à vous montrer en train de rouler. En revanche, la phase de conception est terminée, et c’est elle que je raconte ici.
Commencer par des chiffres
J’aborde ce projet comme un logiciel : rien ne se construit sans spécification. Le cahier des charges fixe des objectifs mesurables, qui serviront plus tard de tests d’acceptation.
| Exigence | Valeur cible |
|---|---|
| Vitesse de croisière | 0,4 m/s |
| Obstacle franchissable | marche de 120 mm, soit le diamètre d’une roue |
| Pente | 20° en montée et en descente, sur terrain meuble |
| Autonomie | au moins 1 h 30 en usage mixte |
| Pilotage | manette Bluetooth et interface web en Wi-Fi |
| Rotation sur place | oui, avec 4 roues d’angle orientables |
La sécurité fait partie du cahier des charges dès le départ. Un arrêt d’urgence physique coupe la puissance des moteurs. Un watchdog dans le firmware arrête tout si aucune commande n’arrive pendant 200 ms. Une perte du Wi-Fi doit stopper le rover en moins de 300 ms.
L’architecture
- Une suspension rocker-bogie à six roues, l’architecture des rovers martiens de la NASA. Elle passe des obstacles sans aucun moteur supplémentaire. J’y consacrerai le prochain Sol.
- Un Raspberry Pi 5 sous Ubuntu 24.04 et ROS 2 Jazzy, qui sert de cerveau.
- Un Raspberry Pi Pico 2 dédié aux moteurs. Il lit les encodeurs et dialogue avec le Pi en USB-série, à 50 Hz, avec des trames contrôlées par CRC.
- Des pièces imprimées en 3D : PETG chargé carbone pour la structure, TPU souple pour les pneus, ASA pour l’habillage.
Calculer plutôt que deviner
Le choix des moteurs et de la batterie sort d’un script Python. Il est rejouable à chaque fois qu’un paramètre change. Pour une masse de 5 kg dans une pente de 20° sur sable :
- l’effort de traction total vaut 26 N, soit 0,26 N·m par roue ;
- avec un coefficient de sécurité de 3, il faut environ 8 kg·cm par roue ;
- à 0,4 m/s, une roue de 120 mm tourne à 64 tr/min.
D’où le choix d’un motoréducteur 12 V à encodeur, de 100 à 110 tr/min à vide. Les versions à 170 tr/min, plus courantes, manquent de couple.
Côté énergie, la consommation moyenne est estimée à 25 W. Une heure et demie d’autonomie demande 47 Wh utiles. Le choix s’est porté sur un pack 3S2P de cellules 18650 : 67 Wh, soit environ 2 heures.
Le calcul a aussi servi de garde-fou. Le premier bilan de masse donnait 5,7 kg, bien au-dessus de la cible initiale. J’ai allégé les roues et la caisse et révisé la cible à 5 kg, avec un maximum de 5,5 kg. L’estimation actuelle est de 5,37 kg. Il reste environ 370 g à gagner.
Cinq versions avant de trancher
Le design a beaucoup évolué entre la première maquette et la version retenue.
| Version | Intention |
|---|---|
| v0 | Les proportions de base, issues directement des cotes du cahier des charges |
| v1 | Les détails : jantes, ouïes, caméras, bras, mât |
| v2A | Un style « Perseverance » : bloc énergie incliné, caisse blanche |
| v2B | Un style « expédition » : caisse à pans coupés, arceaux, phares |
| v3 | Un hybride des deux, retenu |
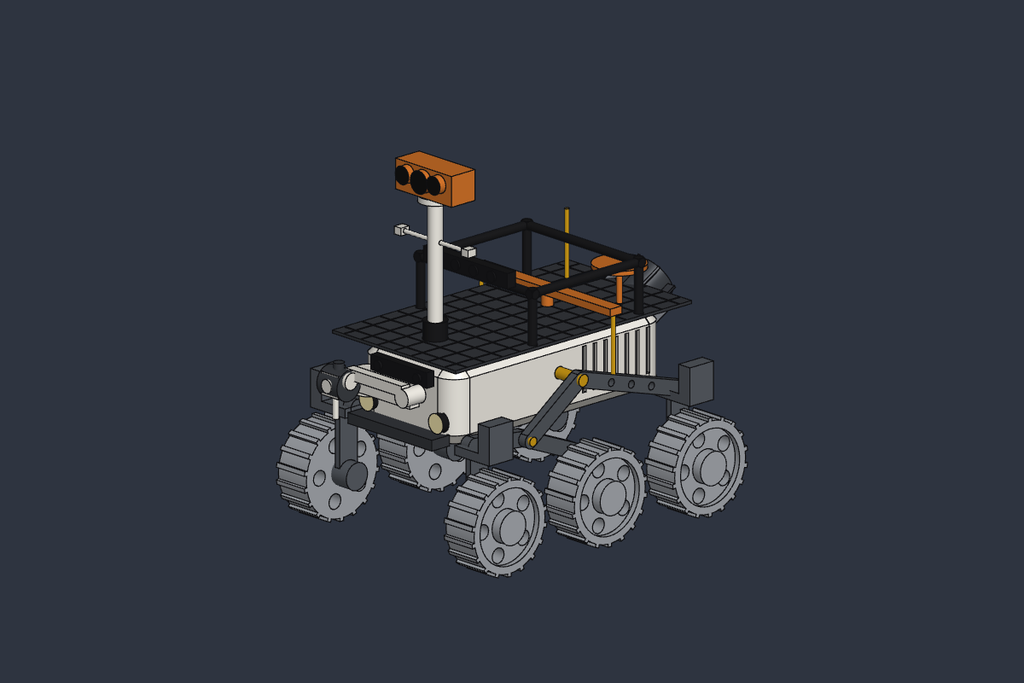
130 pièces, aucune collision
L’assemblage final compte 130 pièces : la caisse, la suspension et le différentiel des deux côtés, six modules roue, les axes, l’électronique et l’habillage. Toutes les liaisons ont été vérifiées par une recherche de collisions dans le logiciel de CAO. Les débattements ont été contrôlés :
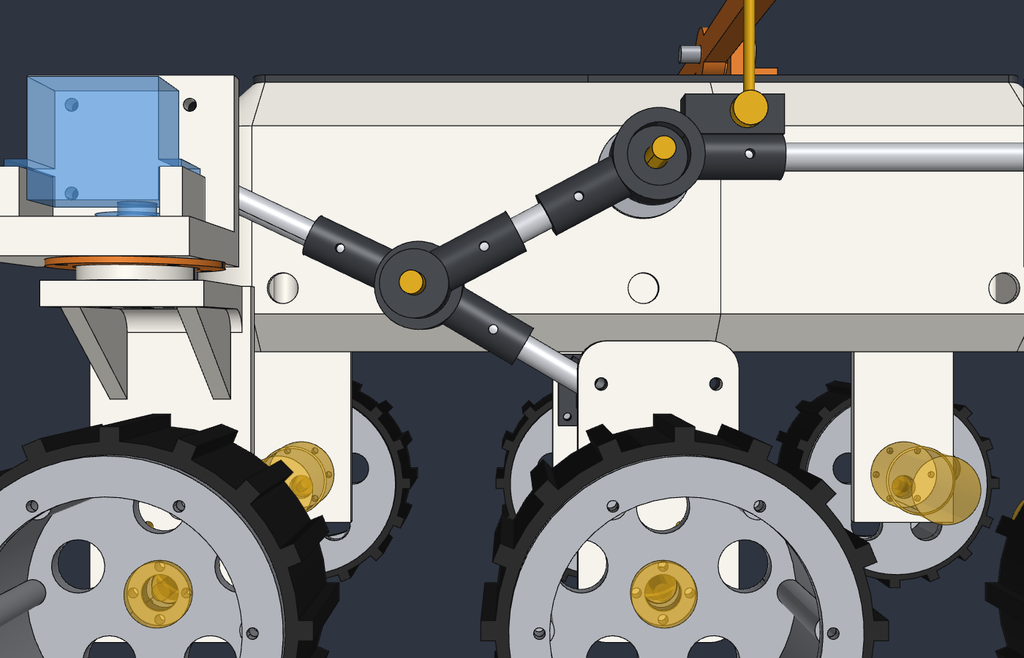
- rocker : ±20° ;
- bogie : de −25° à +20°, sur butée ;
- braquage des roues d’angle : ±51°, l’angle nécessaire pour tourner sur place étant de 48,6°.
Cette vérification a déjà évité une erreur. Dans la première version de l’assemblage, la vis du bogie touchait la caisse et il ne restait pas de place pour l’écrou. Toute la suspension a été décalée de 8 mm vers l’extérieur. J’ai découvert ce défaut sur l’écran plutôt qu’à l’impression, et c’est tout l’intérêt de bien concevoir avant de construire.
La suite
La prochaine étape est l’impression, mais pas tout de suite des vraies pièces. Je commence par des éprouvettes de tolérance : de petites pièces qui testent les logements de roulements, les emboîtures de tubes et les inserts filetés sur mon imprimante et mon filament. Elles demandent environ 3 heures d’impression et moins de 80 g de matière. Je vérifie ainsi les cotes avant d’engager plus d’un kilo de PETG chargé carbone.
Viendront ensuite l’électronique, le firmware, le logiciel ROS 2 et, je l’espère, une première sortie sur terrain meuble.
Au prochain Sol : comment fonctionne une suspension rocker-bogie, et pourquoi elle franchit une marche de la hauteur de ses roues.
Vous avez déjà construit un robot roulant ou imprimé des pneus en TPU ? Vos retours m’intéressent, surtout avant la première impression.